En sammanfattning om möjligheterna till digital trafik via Oscar 40
Av Lars Thunberg, april 2000
 AMSAT-SM - Official Website of AMSAT-SM Sweden
Webmaster and member of the AMSAT-SM steering group.
En sammanfattning om möjligheterna till digital trafik via Oscar 40
Av Lars Thunberg, april 2000
En sammanfattning om möjligheterna till digital trafik via Oscar 40
Av Lars Thunberg, april 2000
Upplänk-frekvenser
| UPLINK | Digital | Analog Passband |
|---|---|---|
| 15 m | none | 21.210 – 21.250 MHz |
| 12m | none | 24.920-24.960 MHz |
| 2 m | 145.800 – 145.840 MHz | 145.840 – 145.990 MHz |
| 70cm | 435.300 – 435.550 MHz | 435.550 – 435.800 MHz |
| 23cm(1) | 1269.000 – 1269.250 MHz | 1269.250 – 1269.500 MHz |
| 23cm(2) | 1268.075 – 1268.325 MHz | 1268.325 – 1268.575 MHz |
| 13cm(1) | 2400.100 – 2400.350 MHz | 2400.350 – 2400.600 MHz |
| 13cm(2) | 2446.200 – 2446.450 MHz | 2446.450 – 2446.700 MHz |
| 6cm | 5668.300 – 5668.550 MHz | 5668.550 – 5668.800 MHz |
Nerlänk-frekvenser
| DOWNLINK | Digital | Analog Passband |
|---|---|---|
| 70cm |
435.900 – 436.200 MHz
|
435.475 – 435.725 MHz
|
| 13cm(2) |
2401.650 – 2401.950 MHz
|
2401.225 – 2401.475 MHz
|
| 3cm |
10451.450 – 10451.750 MHz
|
10451.025 – 10451.275 MHz
|
| 1.5cm |
24048.450 – 24048.750 MHz
|
24048.025 – 24048.275 MHz
|
RUDAK
(Rudak A/B med 9k6-modem, MHz)
| U | S1 | S2 | X | |
|---|---|---|---|---|
|
RUDAK A 9k6 0
9k6 1 |
436.006 435.982 |
2400.768
2400.740 |
2401.747 2401.720 | 10451.561 10451.536 |
|
RUDAK B 9k6 0
9k6 1 |
436.122 436.109 |
2400.887 2400.870 |
2401.867 2401.847 |
Telemetri och beacon
| BEACON | General Beacon (GB) | Middle Beacon (MB) | Engineering Beacon (EB) |
|---|---|---|---|
| 70cm | 435.450 MHz | 435.600 MHz | 435.850 MHz |
| 13cm(1) | 2400.200 MHz | 2400.350 MHz | 2400.600 MHz |
| 13cm(2) | 2401.200 MHz | 2401.350 MHz | 2401.600 MHz |
| 3cm | 10451.000 MHz | 10451.150 MHz | 10451.400 MHz |
| 1.5cm | 24048.000 MHz | 24048.150 MHz | 24048.400 MHz |
Alla mottagare är inverterande.
Telemetri Beacon modulation 400 Bit/s BPSK, AMSAT format.
VHF och S1-sändaren är ur funktion och finns ej med i listan.
Källa: AMSAT-DL
Av Olle Enstam, SM0DY, september 2001
AO-40:s bana är nu definitiv. Allt bränsle är slut och några ytterligare bankorrektioner är inte möjliga. Banan blev inte riktigt som man planerat men den fungerar utmärkt och kommer att vara stabil under mycket lång tid. Upplänken på 435 MHz och nerlänken på 2,4 GHz fungerar utmärkt även på de längsta avstånden.
ALON och ALAT förklaras av Olle Enstam, SM0DY.
ALON och ALAT är två vinkelmått, som användes för att beskriva hur en spinstabiliserad satellit är orienterad i rymden. ALON står för Attitude-LONgitude och ALAT för Attitude-LATitude och värdena anges när satelliten befinner sig i sin högsta punkt d.v.s. i apogee.
En spinstabiliserad satellit roterar kring sin symmetriaxel, z-axeln. I AO40:s fall
pekar z-axeln rakt ut genom 400N-motorns utblåsningsmunstycke. Man definierar riktningen ut från satelliten som Z+. Det innebär att alla riktantennerna är riktade i Z+.
En spinstabiliserad satellit bibehåller hela tiden samma riktning i rymden under sitt kretslopp i banan.
Av amatörsatelliterna är det enbart AO10 och AO40, som är spinstabiliserade. AO10 är ointressant för ingen vet längre hur den är orienterad och ingen har på många år kunnat påverka dess attityd.
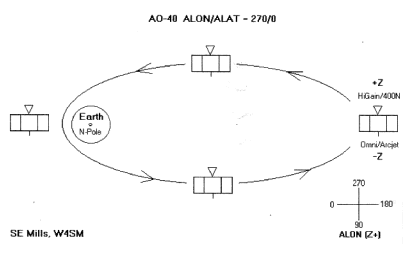
Vi kan alltså koncentrera oss på AO-40 och betrakta figuren, som visar AO40 i ALAT/ALON 270/0. Det var det läge, som satelliten hade, när man i december vid en perigee-passage startade 400N-motorn för att höja banhöjden. Manövern lyckades i sig men satelliten skadades som vi vet allvarligt.
ALAT = 0 betyder att Z-axeln ligger i banplanet och figuren visar hur riktningen ALON definieras.
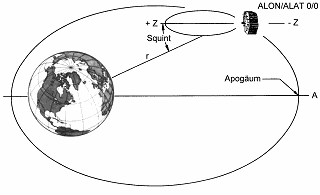
För närvarande( i mitten av maj) när vi kan provköra AO40 är ALON/ALAT nära 0/0 d.v.s. Z+ axeln och riktantennerna pekar rakt mot jordens medelpunkt, när satelliten befinner sig i sin högsta punkt. När man senare kommer man att försöka höja perigee-höjden med hjälp av den lilla arcjet-motorn, som är riktad i Z-, måste man först vrida satelliten till ALON 270.
Man börjar med en “cold firing” d.v.s. utströmmande gas utan att ljusbågen är tänd. Manövern utföres i apogee-läge eftersom den svaga motorn kräver lång körtid.
ALAT är vinkeln mellan banplanet och Z+ axeln. Vinkeln har positivt tecken om Z+ pekar över banplanet d.v.s. mot norra halvklotet och negativt om Z+ pekar mot jordens södra del.
Man skall observera att de här angivna riktningsdefinitionerna inte stämmer med de som anges i ARRL:s satellithandbok och som användes av flera av våra vanligaste spårningsprogram t.ex. Nova for Windows och WinOrbit 36. Innan man matar in värdena i dessa program måste man öka ALON med 180 grader och byta tecken på ALAT.
AO40-värdena ALON/ALAT 5/2 skall alltså matas in som ALON/ALAT 185/-2.
Avsikten är att senare övergå från spinstabilisering till treaxlig stabilisering med hjälp av ett system med tre svänghjul. Om detta lyckas kommer man att kunna ha riktantennerna pekande mot jorden under hela omloppsbanan och vi behöver inte längre bekymra oss om ALON/ALAT.
Slutligen några ord om Squint-vinkeln, som räknas fram av flera spårningsprogram. Squint- vinkeln är vinkeln mellan Z+ riktningen och en linje från satelliten till ditt QTH. Om vinkeln är 0 pekar riktantennerna rakt mot dig, förutsatt att du matat rätt locator i spårningsprogrammet.
Olle Enstam, SM0DY